一、简介
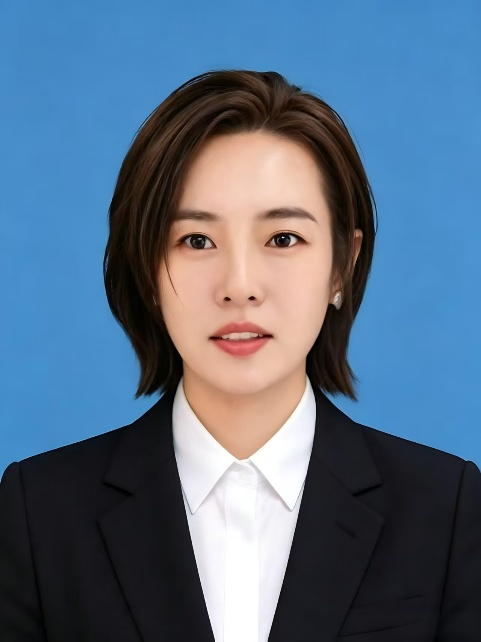
郭季,女,1983年出生,中共党员,讲师。2001年9月至2005年7月就读于西北工业大学自动化专业,获学士学位;2005年9月至2008年4月就读于西北工业大学控制理论与控制工程专业,研究方向为先进控制理论与工业控制,获硕士学位。2008年7月毕业后进入安阳师范学院物理与电气工程学院工作,历任助教、讲师,至今仍在该校任教。
在学术研究方面,长期致力于多智能体协同控制、多机器人任务分配与路径规划等先进控制理论的研究。近年来,将多机器人协同控制理论与无人机集群控制技术相结合,重点探索多无人机协同任务分配、无人机路径规划与编队控制等低空技术领域,在低空无人机集群协同控制技术方向积累了丰富的理论基础与实践经验。同时积极参与河南省科技厅、教育厅等多项科研项目,在新能源控制、机器人系统等领域取得了丰富的科研成果。
二、擅长领域
多无人机协同任务分配与路径规划:基于博弈论的多机器人/多无人机任务分配算法研究,探索低空空域中多无人机协同作业的最优策略。
无人机飞行控制与先进控制理论:将先进控制理论应用于无人机飞行控制系统设计,提升无人机在复杂环境下的控制精度与稳定性。
三、主讲课程
工程制图,智能控制,电气控制与可编程控制器,自动控制原理,现代控制理论
四、代表性教科研成果
(一)代表性论文
1、Rongxin Cui, Ji Guo, Bo Gao. Game theory-based negotiation for multiple robots task allocation. Robotica, Vol. 31, Issue 06, pp. 923-934, 2013. (SCI、EI)
2、R. Cui, B. Gao, J. Guo. Pareto-optimal coordination of multiple robots with safety guarantees. Autonomous Robots, vol. 32, no. 3, pp. 189-205, 2012. (SCI、EI)
3、J. Guo, B. Gao, R. Cui, S. S. Ge. Estimating the minimum number of robots to finish given multi-objects task. IEEE 5th International Conference on Cybernetics and Intelligent Systems, vol. 1, pp. 170-174, 2011. (EI)
4、J. Guo, B. Gao. A method of placing sensor position for inspection with constrained visibility. IEEE ICEICE 2011 International Conference. (EI)
5、郭季, 周明. 一种多机器人系统任务分配规划算法. 火力与控制指挥. (核心)
6、郭季. 多目标路径规划方法的研究. 自动化仪表, 2010.7. (核心)
(二)科研项目
1、2013.9 河南省科技厅项目"三相多电平光伏并网逆变器控制策略研究"参与,成果鉴定
2、2011.5 河南省教育厅科学技术项目"基于太阳能与单片机的温棚智能控制系统研究"参与(第二完成人),结项
3、2011.8 河南省科学技术厅项目"车载物料作业机器人工作平台"参与,成果鉴定
4、2011.8 河南省科学技术厅项目"基于碳化硅新型功率开关器件的高频光伏并网逆变器的研制"参与,成果鉴定
5、"外场实验平台"——教育部"211工程"重点学科建设项目参与者
6、西北工业大学博士创新基金项目《水下航行器非常规导航研究》(CX200701)参与者
五、所获奖励
2012年 河南省信息技术教育优秀成果奖(论文"电力电子技术"课堂教学改革的研究与实践)
2012年 安阳师范学院说课大赛优秀奖
2011年 安阳师范学院教学设计大奖赛三等奖